Automatic Texturing TR
Otomatik Kaplama
Frankfurt
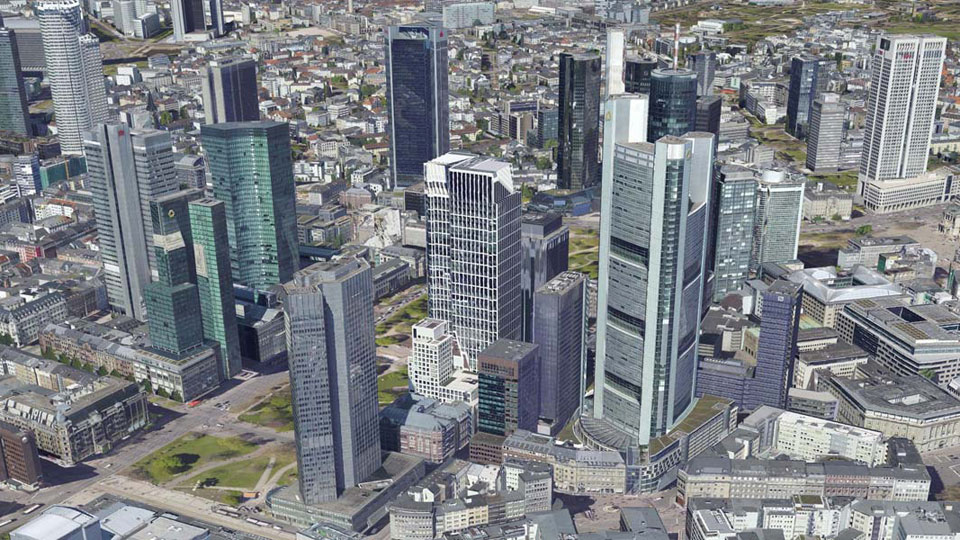
Frankfurt Kent Modeli virtualcitysystems tarafından 2015 yılında modellenen 3B bina modellerinden oluşmaktadır. İlerleyen süreçte 3B Kent Modeli güncel stereo hava fotoğrafları ile CityGRID® yazılımında otomatik kaplandı ve CityGML 2.0 formatında teslim edildi. Kent Modeli çevre koruma, enerji tasarrufu, kentsel dönüşüm, tarihi eserlerin korunması ve turizm gibi alanlarda kullanılmaktadır.
 Proje parametreleri
- Kamera sistemi: IGI Penta Digicam
- Veri alımı: 2015
- Fotoğraf: Düşey ve eğik hava fotoğrafları
- Çözünürlük: 12 cm
- Bindirme (Düşey): 80% ön / 60% yan
- Bina adedi: 200.000
- Alan: 248 km²
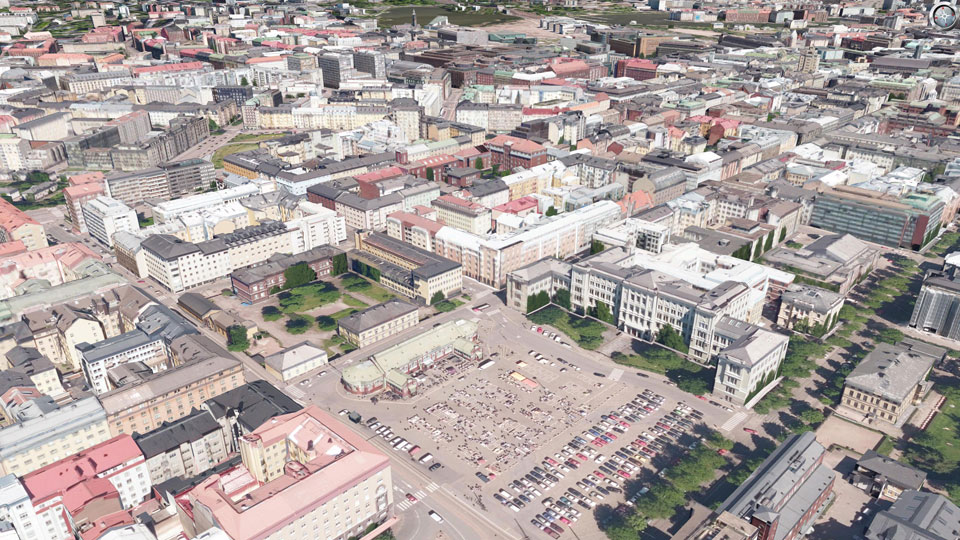
Helsinki
Helsinki 3B Kent Modeli (bina modelleri virtualcitysystems tarafından üretildi) 2016 yılı UltraCam Osprey uçuşu düşey ve eğik hava fotoğrafları ile otomatik olarak kaplandı. Stereo hava fotoğrafları yüksen bindirme ile alındığı için otomatik kaplama görünürlük analizi ile yapılabildi. BU sayede cephe üzerinde olabilecek hatalı fotoğraf (kısmen yandaki binayı içeren fotoğraf) oranı en aza indirgendi. Otomatik kaplama işlemi CityGRID® Yazılımı ile 3 hafta da tamamlandı (230.000 adet bina) ve CityGML 2.0 formatında teslim edildi. Helsinki 3B Kent Modeline şu linkden ulaşabilirsiniz (https://kartta.hel.fi/3d/).
Proje parametreleri
- Kamera sistemi: UltraCam Osprey
- Veri alımı: 2016
- Fotoğraf: Düşey ve eğik hava fotoğrafları
- Çözünürlük: 10 cm
- Bindirme (Düşey): 80% ön / 80% yan
- Bina adedi: 230.000
- Alan: 213 km²
Luzern
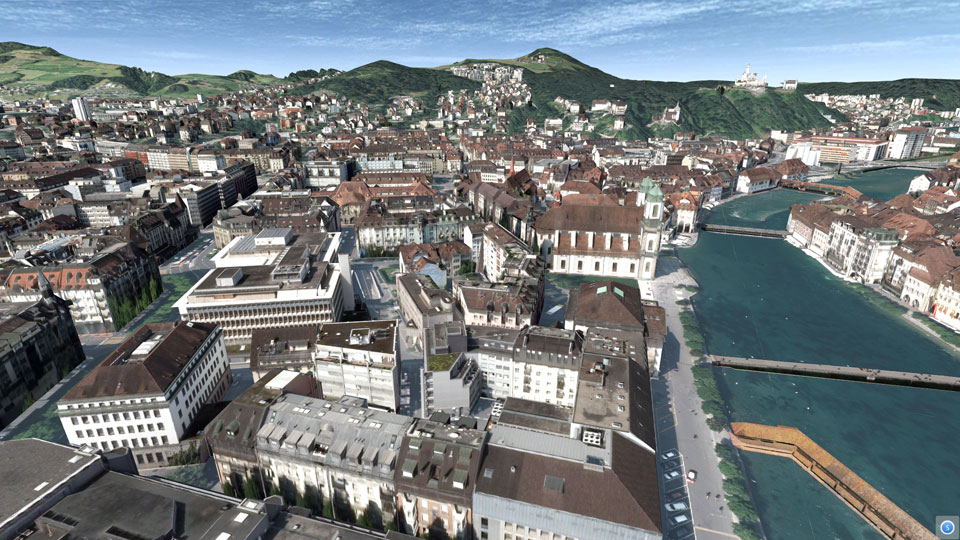
Luzern Kent Modeli Mart 2015 de halka hitap edebilecek bir şekilde hazırlanması istendi. Kullanılabilecek veriler arasında ortofoto üretimi için alınmış stereo fotoğraflar bulunuyordu. Şubat 2015 de stereo hava fotoğrafları ile CityGRID® yazılımında bir otomatik kaplama gerçekleştirildi. Oluşan Kent Modeli 4D GEO Sempozyumu kapsamında halka tanıtıldı ve büyük beğeni gördü. İlerleyen yıllarda Kent Modeli güncel tutuldu ve halihazırda kent planlama çalışmalarında bir altlık olarak kullanılıyor.
Proje parametreleri
- Kamera sistemi: Ultracam XP
- Veri alımı: 2013
- Fotoğraf: Düşey Fotoğraflar
- Çözünürlük: 5cm
- Bindirme: 80% ön/ 60% yan
- Bina adedi: 15.000
- Alan: 50km²
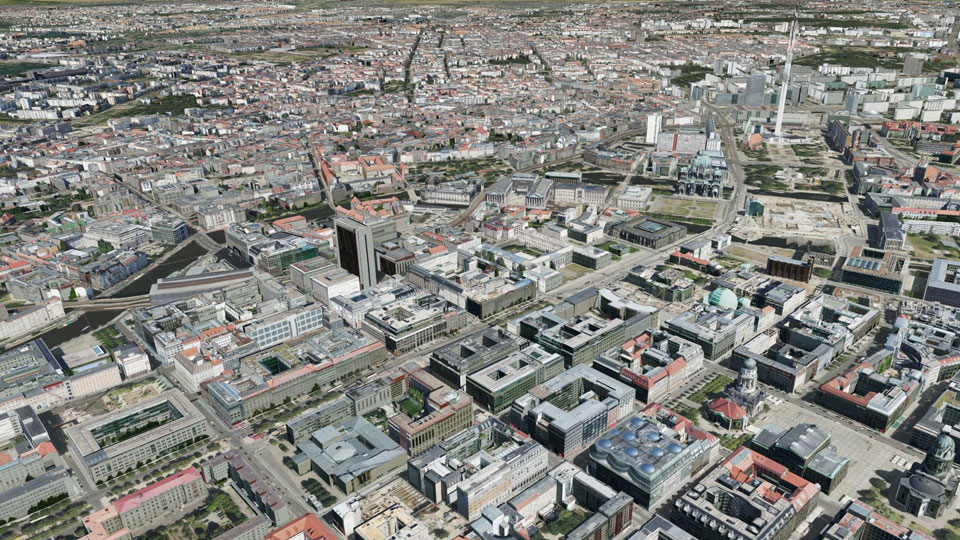
Berlin
Berlin 3B Kent Modeli Kentsel Gelişim dairesi tarafından yönetilmektedir. Bildik kullanım alanları yanında Kent Modeli yeni yatırım alanlarının tesbitinde kullanılmaktadır. Muhtemel yatırımcıya bölge hakkında daha kolay ve anlaşılır bir sonuç vermek için 3B Kent Modeli fotogerekçi bir yapıya kavuşturulması, stereo hava fotoğrafları ile otomatik olarak kaplanması gerekliydi. Bu amaçla 2013 yılında Ultracam Osprey eğik kamera sistemi ile hava fotoğrafı alımı yapıldı. Berlin Tegel hava alanı bölgesi konvansiyonel bir kamera sistemi ile hava alanı uçuş güvenliğine uyacak bir yükseklikten uçuldu. Otomatik kaplama çalışması Kasım 2013 - Ocak 2014 aylarında UVM Systems tarafından gerçekleştirildi. İlk defa bu projede kaplama işlemini "CityDB" veri tabanında tutulan CityGML bina modelleri üzerinde gerçekleştirdik.
Proje parametreleri
- Kamera sistemi: Ultracam Osprey ve Ultracam Eagle
- Veri alımı: 2013
- Fotoğraf: Düşer ve eğik fotoğraflar
- Çözünürlük: 14cm
- Bindirme (Düşey): 80% ön / 60% yan
- Bina adedi: 550.000
- Alan: 1000 km²
Stuttgart
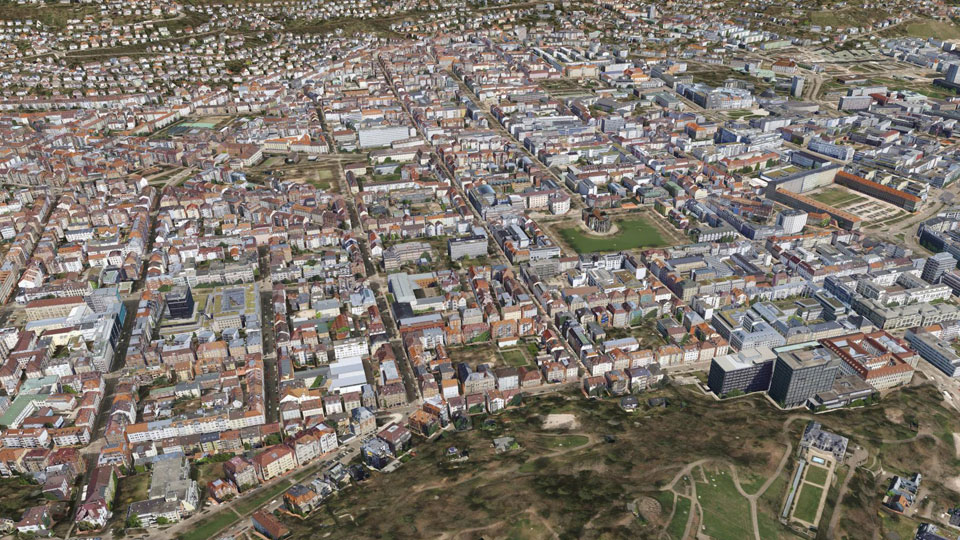
Hamburg şehrinin tamamı 2014 yılında eğit kamera sistemi IGI Digicam Quattro ile uçuldu. Otomatik kaplama işlemine geçmeden 3B bina modellerindeki bir takım topolojik ve geometrik hataların (örneğin 3b bina modellerinde yüzey normali hataları) giderilmesi gerekiyordu. UVM Systems her iki çalışmayı da Kasım 2014 - Ocak 2015 tarihleri arasında gerçekleştirdi. Otomatik kaplama ile 3B Kent Modeli fotogerçekcil bir yapıya kavuştu. Stuttgart 3B Ket Modeli şehir planlama, finans, vatandaşlar tarafından kullanılıyor ve her yıl düzenli olarak güncelleniyor.
Proje parametreleri
- Kamera sistemi: IGI Digicam Quattro
- Veri alımı: 2014
- Fotoğraf: Eğik hava fotoğrafları
- Çözünürlük: 14cm
- Bindirme (Düşey): 60& ön / 60% yan
- Bina adedi: 50.000
- Alan: 200km²
Lüksemburg
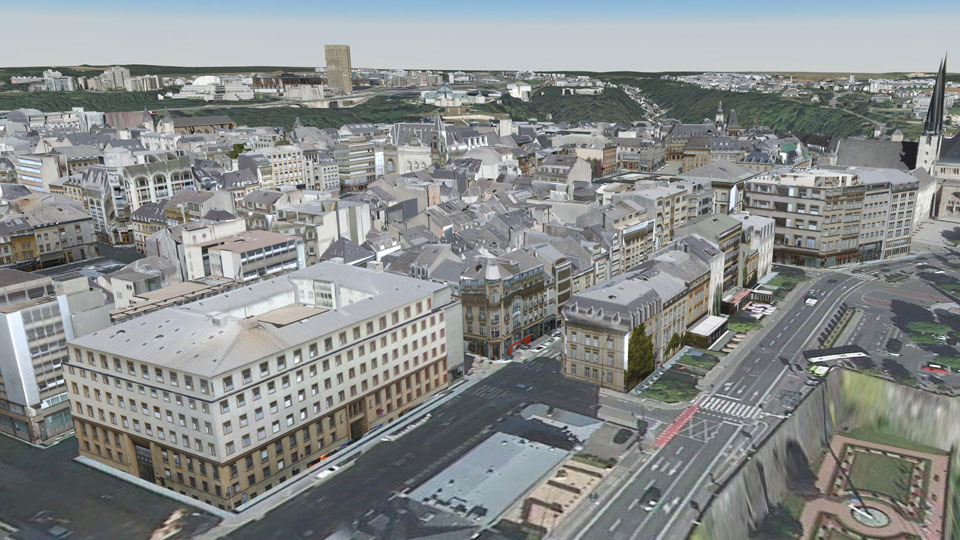
2014 yılında Cyclomedia firması mobil haritalama sistemi ile panoramik fotoğraf çekimi gerçekleştirildi. „Luxtram“ tramvay projesi kapsamında bina cephelerinde iyi çözünürlükte fotoğraflara ihtiyaç olduğu görüldü. Bina cepheleri CityGRID® yazılımı ile kaplandı. Otomatik kaplama işleminde cadde seviyesinden görüntü alınamayan cepheler ve çatılar için stereo hava fotoğrafları kullanıldı. Tramvay projesini gören bina cepheleri detaylı olarak modellendi.
Proje parametreleri
- Kame sistemi: Cyclomedia Panoramik Kamera Sistemi
- Veri alımı: 2014
- Cephe Fotoğraf Çözünürlüğü: Panorama fotoğraflar - "Cycloramas"
- Çözünürlük: 2cm
- Bina adedi: 30.000
- Toplam hat uzunluğu: 320 km
Viyana
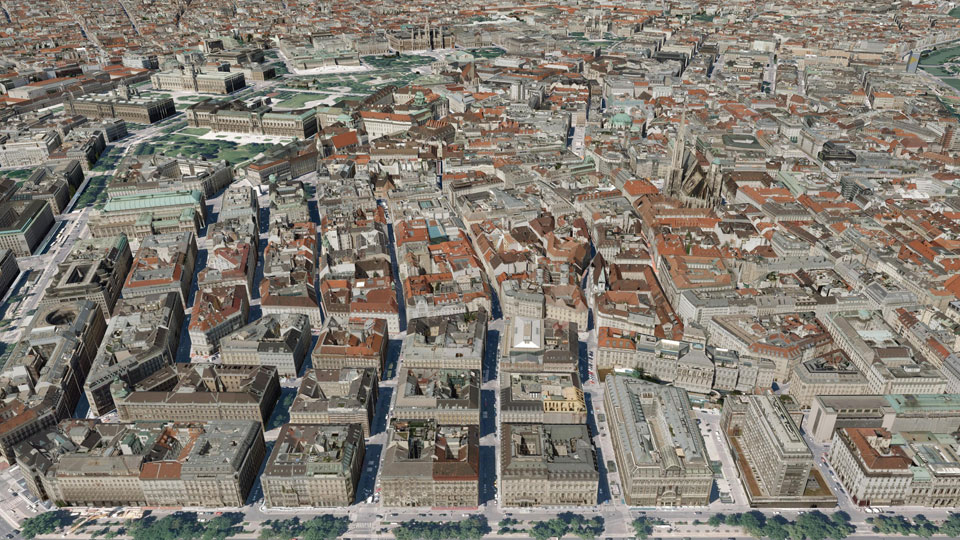
Viyana Belediyesi 3B Kent Modelini LoD2 olarak halka açmayı planlıyor. Böylece kullanıcılar istedikleri alanı web üzerinden indirebilecekler. Bu modelin görselliğinin arttırılması ve kullanımın yaygınlaştırılması için 3B Kent Modelini otomatik olarak kaplama çalışmasını yürüttük. Çalışma esnasında modelleri ham CityGML yapısında tutmak ve aynı yapıda herhangi bir değişiklik olmaksızın teslim etmemiz istendi. Kaplama işlemi aynı zamanda 3B Kent Modelinin otomatik modellenmesinde kullanılan 2015 yılına ait stereo hava fotoğrafları ile gerçekleştirildi. Otomatik Kaplama işlemi 2016 Kasım Aralık aylarında yapıldı ve veri tabanı olarak "CityDB" kullanıldı. Bu çalışma kapsamında mevcut kent modeli semantik açıdan zenginleştirildi. Örneğin birbirine değen "sıcak" cephelerin geometrik işaretlenmesi gibi. Sıcak cephelerin tesbiti enerji ihtiyacı simülasyonları için çok değerlidir.
Proje parametreleri
- Kamera sistemi: ULtracam XP
- Veri alımı: 2015
- Fotoğraf: Nadirluftbilder
- Çözünürlük: 10cm
- Bindirme (Düşey): 80% ön / 60% yan
- Bina adedi: 250.000
- Alan: 420 km²
Darmstadt
2012 yılında bütün caddelerde CycloMedia mobil haritalama sistemi ile görüntü alımı yapıldı. Böylece araçların girebildiği bütün caddelerde bina cephelerine ait yüksek çözünürlükte panoramik fotoğraflar elde edildi. 3B bina cepheleri bu görüntüler ile kaplanmalıydı. Görüntü alınamayan cephe ve çatılar için konvansiyonel stereo hava fotoğrafları mevcut kullanılacaktı. Otomatik kaplama aslında en ideal olan bir veri seti (hava ve yersel fotoğraflar birlikte) kullanılarak 2012 yılında CityGRID® yazılımı ile gerçekleşti. Bu kaplama çalışması sonrasında bina cepheleri (belirli proje alanlarında) üzerlerindeki fotoğraflar yardımıyla daha detaylı bir seviyeye getirildi. Darmstadt 3B Kent Modeli öncelikle şehir planlama çalışmalarında kullanılıyor.
Proje parametreleri
- Kamera sistemi: Fahrzeug gestütztes Cyclomedia Panoramakamerasystem
- Veri alımı: 2012
- Fotoğraf: Panorama fotoğraflar - "Cycloramas" ve düşey hava fotoğrafları
- Cephe Fotoğraf Çözünürlüğü: 2cm
- Bina adedi: 50.000
- Hat Uzunluğu: 350km
Bremen
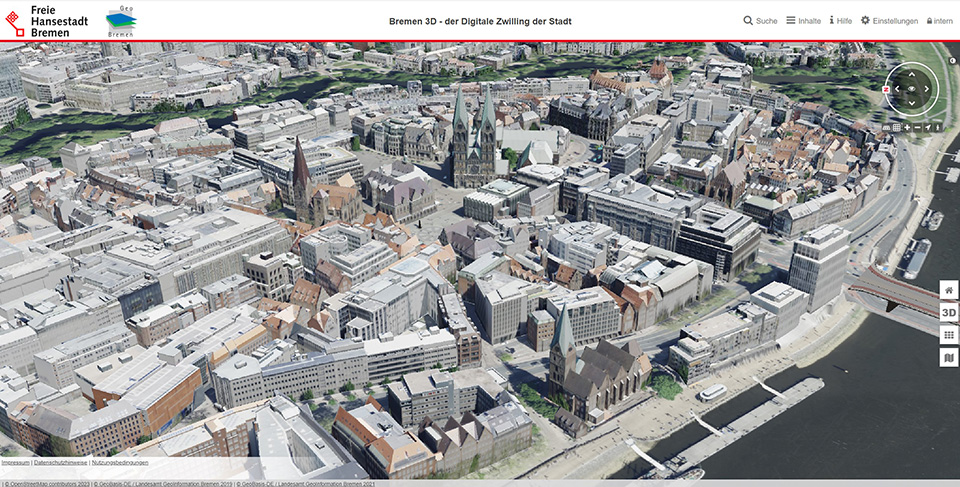
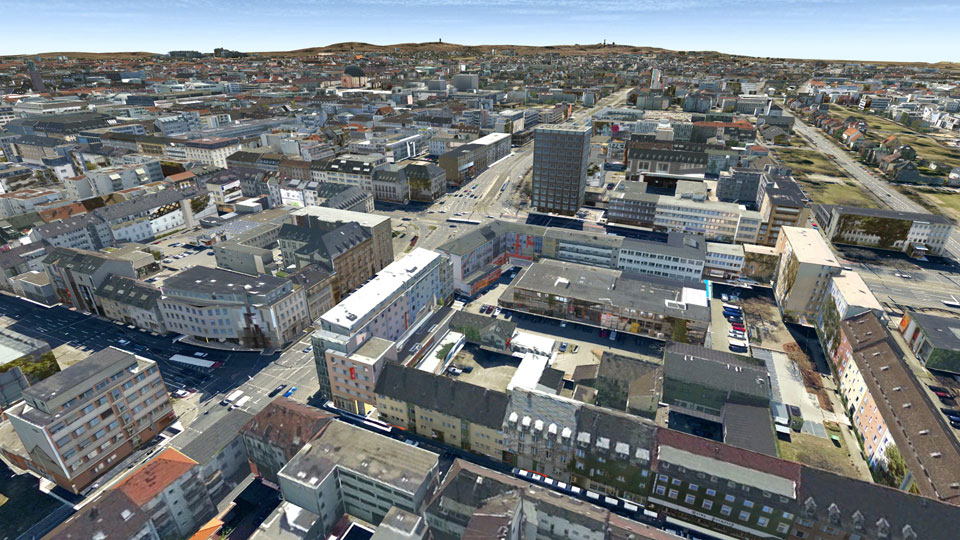
Bremen Coğrafi Bilgi Dairesi, LOD 2 detay seviyesinde bir 3D şehir modeli kamuya açık olarak sunmaktadır. Bu şehir modelinin kalitesini artırmak amacıyla, UVM Systems GmbH, 2022 yılında bina modellerinin otomatik dokulandırılması için görevlendirilmiştir. Bu sayede şehir modelinin görselliği önemli ölçüde iyileştirilmiştir.
Proje Parametreleri
- Kamera Sistemi: Ultracam Osprey
- Çekim Zamanı: 2021
- Görüntü Türü: Eğik ve Nadir hava fotoğrafları
- Ortalama Zemin Çözünürlüğü: 6 cm
- Örtüşme (Nadir): %80 boyuna / %60 enine
- Bina Sayısı: 257.000
- Alan Kapsamı: 430.000 km²